SINH CƠ HỌC: DÁNG ĐI, CỘT SỐNG, NẸP CHỈNH HÌNH VÀ NGUYÊN LÝ 3 ĐIỂM LỰC TRONG NẸP
Tác giả: Lê Hoàn – Nghiên cứu sinh, Thạc sĩ, Kỹ sư chỉnh hình (CPO, ISPO Category I)
Tài liệu này đi sâu vào giải thích ba chủ đề cốt lõi:
1. sinh cơ học dáng đi
2. sinh cơ học cột sống
3. nẹp chỉnh hình và nguyên lý 3 điểm lực trong nẹp chỉnh hình.
Mỗi phần được phân tích lần lượt: Cơ chế vật lý =>> số liệu đo đạc =>> bằng chứng khoa học (minh họa).
Lưu ý: Các số trong ngoặc vuông [1], [2]… là tài liệu tham khảo ở cuối bài.
tham khảo thêm các thông bài viết liên quan tin tại
Website: dungcuchinhhinh.vn / dungcuchinhhinh.com
PHẦN 1. SINH CƠ HỌC DÁNG ĐI
1.1. Chu kỳ dáng đi là gì?
Đi bộ là một chuyển động lặp đi lặp lại. Để phân tích, người ta cắt ra một đơn vị nhỏ nhất gọi là chu kỳ dáng đi (gait cycle), hay một sải bước (stride). Chu kỳ bắt đầu khi gót một chân (ví dụ chân phải) chạm đất và kết thúc khi chính gót chân phải đó chạm đất lần tiếp theo.
Chu kỳ được đo theo phần trăm (0% đến 100%) chứ không theo giây. Nhờ vậy người đi nhanh và người đi chậm vẫn so sánh được với nhau.
1.2. Hai thì lớn: thì đứng và thì lăng
| Thì | Định nghĩa | Tỷ lệ trong chu kỳ |
| Thì đứng (stance phase) | Bàn chân tiếp xúc mặt đất, chịu trọng lượng cơ thể | khoảng 60% |
| Thì lăng (swing phase) | Bàn chân ở trên không, được đưa ra trước để chuẩn bị bước tiếp | khoảng 40% |
Ở tốc độ đi bình thường, khoảng 60% thời gian chu kỳ nằm ở thì đứng (gồm khoảng 40% chịu lực một chân và 20% chịu lực hai chân), 40% còn lại là thì lăng [1].
Trong mỗi chu kỳ có hai lần cả hai chân cùng chạm đất. Hai giai đoạn chịu lực hai chân này chiếm 20–24% tổng thời gian chu kỳ [2]. Đây là điểm khác biệt cơ bản giữa đi và chạy: khi chạy có lúc cả hai chân cùng ở trên không, còn khi đi thì không bao giờ.
1.3. Tám giai đoạn nhỏ (hệ thống Rancho Los Amigos / Perry)
Hệ thống phân chia này do Phòng thí nghiệm Bệnh học vận động, Bệnh viện Rancho Los Amigos (California, Hoa Kỳ) phổ biến. Tài liệu chuẩn mực của ngành là sách Gait Analysis: Normal and Pathological Function của Jacquelin Perry (1992) [2].
| # | Giai đoạn | % chu kỳ | Chuyện gì xảy ra |
| THÌ ĐỨNG | |||
| 1 | Tiếp đất ban đầu (Initial contact) | 0% | Gót chạm đất, bắt đầu nhận trọng lượng |
| 2 | Đáp ứng chịu tải (Loading response) | 0–10% | Trọng lượng dồn xuống chân, gối hơi gập để giảm chấn |
| 3 | Giữa thì đứng (Midstance) | 10–30% | Thân người đi qua phía trên bàn chân, một chân chịu toàn bộ trọng lượng |
| 4 | Cuối thì đứng (Terminal stance) | 30–50% | Gót nhấc lên, cơ thể lăn qua mũi bàn chân |
| 5 | Tiền thì lăng (Preswing) | 50–60% | Chân kia đã chạm đất, chân này chuẩn bị nhấc lên |
| THÌ LĂNG | |||
| 6 | Đầu thì lăng (Initial swing) | 60–73% | Ngón chân rời đất, háng và gối gập để nhấc chân |
| 7 | Giữa thì lăng (Midswing) | 73–87% | Chân đưa ra trước, cẳng chân thẳng đứng |
| 8 | Cuối thì lăng (Terminal swing) | 87–100% | Gối duỗi ra, chuẩn bị chạm gót lần sau |
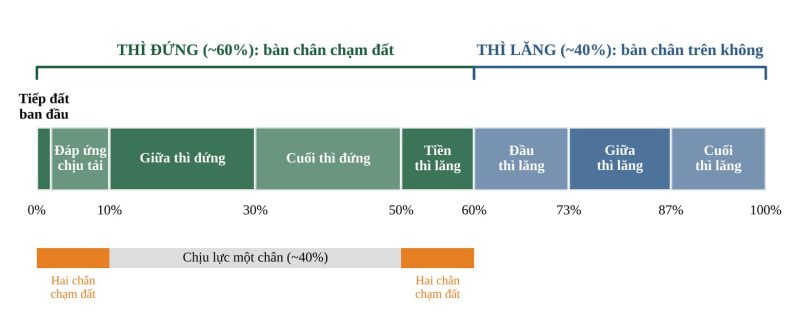
Hình 1. Chu kỳ dáng đi với 8 giai đoạn (hệ thống Rancho Los Amigos), hai thì lớn và hai giai đoạn hai chân cùng chạm đất. Hình vẽ minh họa của bài viết, số liệu theo [1], [2].
Một con số cần nhớ: đầu thì lăng kéo dài từ lúc ngón chân rời đất đến khi gối gập tối đa, khoảng 60 độ [2]. Gối phải gập đủ khoảng 60° thì bàn chân mới không quẹt đất. Vì vậy người bị cứng gối hoặc thiếu tầm vận động gập mu cổ chân phải bù trừ, ví dụ đi vòng chân ra ngoài hoặc nhón người lên.
1.4. Lực trong dáng đi: phản lực mặt đất
Theo định luật III Newton (lực và phản lực), chân đạp xuống đất bao nhiêu thì mặt đất đẩy ngược lên bấy nhiêu. Lực này gọi là phản lực mặt đất (Ground Reaction Force, GRF) và được đo bằng bàn đo lực (force plate).
Vì sao lực khi đi lại lớn hơn trọng lượng cơ thể? Khi đứng yên, mặt đất chỉ cần đỡ đúng trọng lượng. Khi đi, mặt đất còn phải hãm cơ thể đang rơi xuống rồi đẩy nó lên và ra trước. Phần hãm và đẩy này cộng thêm vào trọng lượng.
Theo số liệu đo của Nilsson và Thorstensson (Acta Physiologica Scandinavica, 1989), đỉnh lực thẳng đứng tăng theo tốc độ: khoảng 1,0–1,5 lần trọng lượng cơ thể khi đi và 2,0–2,9 lần khi chạy [3].
Ví dụ: một người 60 kg đi bộ thì mỗi bước chân phải chịu lực tương đương 60–90 kg; khi chạy, con số này lên 120–175 kg.
1.5. Nội lực còn lớn hơn ngoại lực rất nhiều
Lực mà xương và khớp bên trong phải chịu còn lớn hơn phản lực mặt đất nhiều lần. Nguyên nhân là cơ phải co rất mạnh để giữ khớp và đẩy cơ thể đi, vì cơ bám gần khớp nên có cánh tay đòn ngắn.
Một nghiên cứu trên PLoS ONE cho thấy: khi chạy, đỉnh phản lực mặt đất thường bằng 2–3 lần trọng lượng cơ thể, nhưng lực ở đầu dưới xương chày lên tới 6–14 lần. Ngay cả khi đi bộ, nghiên cứu trên tử thi bằng robot mô phỏng dáng đi ghi nhận phản lực mặt đất 1,1 lần trọng lượng nhưng lực nén lên xương chày tới 4,1 lần [4].
Hình 2. Khi chạy, lực nén lên xương chày (đường xanh lá) và lực cơ (đường đỏ) lớn hơn nhiều lần phản lực mặt đất (đường xanh dương). Trục dọc: lực tính theo bội số trọng lượng cơ thể; trục ngang: phần trăm thì đứng. Nguồn: Matijevich và cs., PLoS ONE 2019, Hình 1a [4]; giấy phép Creative Commons CC BY; nhãn trong hình đã được chuyển sang tiếng Việt.
Ý nghĩa với ngành chỉnh hình: một đế lót giày hay nẹp cổ chân chỉ giảm được một phần nhỏ ngoại lực. Nhưng nếu nó thay đổi hướng lực và cánh tay đòn quanh khớp, nó có thể làm thay đổi rất lớn nội lực mà cơ và khớp phải gánh.
PHẦN 2. SINH CƠ HỌC CỘT SỐNG
2.1. Cột sống là một cấu trúc cơ khí như thế nào?
Có thể hình dung cột sống như một cột chịu lực gồm nhiều khối ghép lại:
- Thân đốt sống (khối xương phía trước) là các khối chịu nén, gánh phần lớn trọng lượng.
- Đĩa đệm nằm giữa các thân đốt sống, hoạt động như bộ giảm chấn thủy lực. Ở giữa là nhân nhầy (nucleus pulposus), một khối gel nhiều nước. Bao quanh là vòng sợi (annulus fibrosus) gồm nhiều lớp sợi đan chéo như lốp xe.
- Khớp mặt sau (facet joints) là thanh dẫn hướng, quyết định đoạn cột sống nào được xoay, gập nhiều hay ít.
- Dây chằng và cơ cạnh sống là các dây cáp giữ cột khỏi đổ.
Tổng quan của Izzo và cộng sự trên European Journal of Radiology (2013) mô tả sự vững của cột sống là kết quả phối hợp của ba hệ: hệ thụ động (xương, đĩa đệm, dây chằng), hệ chủ động (cơ và gân) và hệ thần kinh trung ương điều khiển hai hệ kia [14]. Vì vậy khi một hệ yếu đi, ví dụ đĩa đệm thoái hóa hay cơ lưng yếu, các hệ còn lại phải gánh thêm.
Nguyên lý thủy lực của đĩa đệm: nhân nhầy gần như không nén được, giống nước. Khi bị ép, nó đẩy áp lực ra đều mọi hướng lên vòng sợi, và vòng sợi căng ra để giữ lại. Nhờ đó lực nén từ trên xuống được phân tán chứ không dồn vào một điểm.
2.2. Khi cúi người, chuyện gì xảy ra với đĩa đệm, cột sống?
Khi gập người ra trước, phía trước đĩa đệm bị ép lại, phía sau bị kéo giãn. Nhân nhầy bị đẩy dồn về phía sau, về phía vòng sợi sau và dây chằng dọc sau. Đây là chỗ yếu nhất và là nơi thoát vị đĩa đệm hay xảy ra, đè vào rễ thần kinh.
Hình 3. Sơ đồ đĩa đệm khi đứng thẳng và khi cúi gập: khi cúi, phía trước bị ép, phía sau bị kéo giãn, nhân nhầy bị đẩy dồn ra sau. Hình vẽ minh họa của bài viết.
Nếu vừa cúi vừa nâng vật nặng, cơ lưng phải co rất mạnh để kéo thân người lên, và lực co cơ này nén thêm vào cột sống. Thân người là một đòn bẩy dài trong khi cơ lưng bám rất gần trục khớp, nên cơ phải tạo ra lực gấp nhiều lần trọng lượng vật nâng.
2.3. Số liệu đo trực tiếp áp lực trong đĩa đệm
Hai công trình kinh điển đã cắm cảm biến trực tiếp vào nhân nhầy đĩa đệm của người sống: Nachemson (thập niên 1960–1970), công trình tiên phong; và Wilke cùng cộng sự (Spine, 1999), đo lại bằng cảm biến hiện đại hơn [5].
Trong nghiên cứu của Wilke, một cảm biến áp lực đường kính 1,5 mm được cấy vào nhân nhầy đĩa đệm L4-L5 chưa thoái hóa của một nam tình nguyện viên 45 tuổi, nặng 70 kg. Áp lực được ghi liên tục bằng hệ thống truyền tín hiệu không dây trong khoảng 24 giờ [5].
Kết quả (đơn vị MPa; 1 MPa ≈ 10 kg/cm²):
| Tư thế / hoạt động | Áp lực đĩa đệm L4-L5 | So với đứng thẳng |
| Nằm sấp | 0,1 MPa | khoảng 20% |
| Nằm nghiêng | 0,12 MPa | khoảng 24% |
| Đứng thẳng thả lỏng | 0,5 MPa | 100% (mốc chuẩn) |
| Ngồi không tựa lưng | 0,46 MPa | khoảng 92% |
| Ngồi cúi gập tối đa | 0,83 MPa | khoảng 166% |
| Đứng cúi người ra trước | 1,1 MPa | khoảng 220% |
| Nâng 20 kg, giữ sát người | 1,1 MPa | khoảng 220% |
| Nâng 20 kg, gập gối | 1,7 MPa | khoảng 340% |
| Nâng 20 kg, lưng cong gập | 2,3 MPa | khoảng 460% |
Hình 4. Áp lực trong nhân nhầy đĩa đệm L4-L5 theo từng tư thế và hoạt động. Biểu đồ vẽ từ số liệu đo của Wilke và cs., Spine 1999 [5].
Cách đọc bảng:
- Chỉ riêng việc cúi gập lưng, không cầm gì, đã làm áp lực tăng gấp đôi so với đứng thẳng.
- Cùng nâng vật 20 kg, cúi lưng gây áp lực gấp hơn 2 lần so với giữ vật sát người. Đây là minh họa trực tiếp của mômen lực = lực × khoảng cách: vật càng xa cột sống thì cánh tay đòn càng dài, cơ lưng càng phải kéo mạnh và đĩa đệm càng bị nén nặng.
- Nằm là tư thế đĩa đệm được nghỉ nhiều nhất.
Lưu ý khoa học: nghiên cứu của Wilke không xác nhận kết luận cũ của Nachemson rằng ngồi gây áp lực cao hơn đứng; ngoài điểm này và các tư thế nằm, hai bộ số liệu tương đồng tốt ở nhiều động tác [5]. Nghiên cứu cũng chỉ có một người tham gia. Tuy vậy, kết luận lớn nhất vẫn đứng vững qua cả hai công trình: cúi gập và nâng vật xa người làm tăng mạnh tải lên đĩa đệm.
Có một điểm tinh tế: áp lực đo trong nhân nhầy chưa phản ánh hết tải lên phần sau đĩa đệm. Một nghiên cứu so sánh trên Ergonomics (2001) cho thấy xu hướng áp lực đĩa đệm và xu hướng mômen uốn đo trên nẹp vít cột sống khác nhau khi tải dồn chủ yếu lên cột trước, ví dụ lúc gập thân trên hoặc nâng, mang vật nặng [6]. Nói cách khác, khi cúi, tải không chỉ là áp lực nhân nhầy mà còn là lực uốn kéo căng các cấu trúc phía sau. Đó là cơ chế khiến người thoát vị đĩa đệm cần tránh tư thế gập.
Các nghiên cứu mô phỏng bằng mô hình phần tử hữu hạn ba chiều cũng đi đến kết luận tương tự. Theo phân tích thư mục học của Hou và cộng sự (Journal of Pain Research, 2023), tổng hợp các công bố về sinh cơ học đĩa đệm thắt lưng trên Web of Science giai đoạn 2003–2022 [15]:
- Bài của Wilke và cộng sự (1999) nằm trong nhóm công trình được trích dẫn nhiều nhất của lĩnh vực; Wilke (Đại học Ulm, Đức) là tác giả có nhiều công bố và được trích dẫn nhiều nhất.
- Các mô hình phần tử hữu hạn đoạn L4-L5 cho thấy áp lực đĩa đệm cao nhất khi gập người, ở mọi mức độ thoái hóa đĩa.
- Khi gập kết hợp nghiêng hoặc xoay, ứng suất tăng mạnh nhất ở vùng sau–bên của vòng sợi, chính là vùng dễ tổn thương và thoát vị.
Nói cách khác, động tác cúi kèm vặn người (ví dụ cúi xuống bê vật rồi xoay sang bên) là tổ hợp nguy hiểm nhất cho đĩa đệm thắt lưng.
xem thêm bài viết sức khỏe cột sống và đĩa đệm
2.4. Sinh cơ học của cong vẹo cột sống: vòng xoắn bệnh lý
Phần này giải thích vì sao nẹp có thể nắn được cong vẹo ở trẻ đang lớn.
Định luật Hueter–Volkmann nói về sụn tăng trưởng, nơi xương dài ra ở trẻ em: lực nén làm giảm tăng trưởng, lực kéo giãn làm tăng tăng trưởng. Tải lệch lên cột sống gây tăng trưởng lệch, dẫn tới cong vẹo với các đốt sống biến dạng hình chêm [7].
Từ đó hình thành vòng xoắn bệnh lý (vicious cycle), được GS. Ian Stokes (Đại học Vermont, Hoa Kỳ) mô tả [7], [8]:
- Cột sống cong một chút.
- Bên lõm bị nén nhiều hơn, bên lồi bị nén ít hơn.
- Sụn tăng trưởng bên lõm phát triển chậm, bên lồi phát triển nhanh.
- Đốt sống lớn lên thành hình chêm (mỏng bên lõm, dày bên lồi).
- Cột sống cong nhiều hơn, bên lõm bị nén nhiều hơn nữa, rồi quay lại bước 2. Vòng này lặp lại và nặng dần, nhất là ở giai đoạn dậy thì.
Hình 5. Vòng xoắn bệnh lý của cong vẹo cột sống theo định luật Hueter–Volkmann. Sơ đồ phỏng theo Stokes [7], [8].
Điểm then chốt cho điều trị bằng nẹp: theo Stokes, nếu đảo ngược được sự lệch tải thì vòng xoắn bệnh lý cũng đảo ngược, và đường cong được nắn lại [7].
Đây là cơ sở sinh cơ học cho mục tiêu nắn giảm độ cong ở trẻ còn tăng trưởng, không chỉ giữ cho khỏi nặng thêm. Khi nẹp đẩy cột sống về phía ngược lại, bên lõm cũ được giải phóng khỏi lực nén nên lớn nhanh hơn, còn bên lồi cũ bị nén lại nên lớn chậm hơn. Đốt sống dần mất hình chêm.
Một mô phỏng định lượng của Stokes trên European Spine Journal dự đoán rằng một phần đáng kể sự tiến triển của cong vẹo trong giai đoạn tăng trưởng là do cơ chế sinh cơ học [8]. Điều này cũng giải thích vì sao nẹp chỉ nắn hình rõ rệt khi trẻ còn đang lớn: khi hết sụn tăng trưởng thì không còn bộ máy để định hình lại xương.
PHẦN 3. NGUYÊN LÝ 3 ĐIỂM LỰC TRONG NẸP CHỈNH HÌNH
3.1. Hình dung đơn giản nhất
Hãy cầm một cây thước nhựa bị cong. Muốn uốn thẳng, ta dùng ngón cái đẩy vào giữa chỗ cong nhất (phía lồi) và dùng hai ngón kia giữ hai đầu ở phía đối diện. Đó chính là hệ 3 điểm lực: một lực chính ở đỉnh đường cong, hai lực đối ở hai đầu, phía ngược lại.
Trong nẹp cột sống, lực nắn đặt ở mức đốt sống đỉnh, còn lực đối đặt ở đầu trên và đầu dưới của đường cong, thông qua các đệm nắn và vỏ nẹp [9].
3.2. Vì sao phải đúng 3 điểm, không phải 1 hay 2?
Theo định luật cân bằng tĩnh học, muốn một vật đứng yên dưới tác dụng của lực thì phải đồng thời có:
- Tổng lực bằng 0, để vật không bị đẩy trôi đi.
- Tổng mômen bằng 0, để vật không bị xoay.
Nếu chỉ đẩy 1 điểm, thân người bị đẩy lệch sang một bên chứ không được uốn. Nếu đẩy 2 điểm ngược nhau, thân người bị xoay. Ba điểm là số tối thiểu vừa cân bằng được lực, vừa tạo ra mômen uốn ngược chiều đường cong.
3.3. Bài toán cụ thể (ví dụ minh họa)
Giả sử đệm chính ở đỉnh đường cong đẩy lực F = 40 N (khoảng 4 kg), hai lực đối ở hai đầu mỗi lực F/2 = 20 N (để tổng lực bằng 0), và khoảng cách giữa hai lực đối là L. Theo cơ học dầm, mômen uốn tại đỉnh đường cong là:
M = (F/2) × (L/2) = F × L / 4
Hình 6. Hệ 3 điểm lực: một lực nắn ở đỉnh đường cong, hai lực đối ở hai đầu, tạo mômen uốn ngược chiều đường cong. Hình vẽ minh họa của bài viết.
| Chiều dài L | Mômen uốn tại đỉnh (F = 40 N) |
| 20 cm (0,2 m) | 40 × 0,2 / 4 = 2 N·m |
| 40 cm (0,4 m) | 40 × 0,4 / 4 = 4 N·m |
Kết luận: cùng một lực đẩy, hai điểm đối càng xa nhau thì mômen nắn càng lớn; khoảng cách gấp đôi thì mômen gấp đôi. Vì vậy nẹp phải đủ dài, bao trọn đường cong. Nẹp quá ngắn buộc phải ép rất mạnh mới đủ mômen, vừa đau vừa dễ tổn thương da.
Trong thực hành, Wynne (người phát triển hệ thống nẹp Boston) mô tả: khi thân người lệch sang một bên, cần thêm cánh tay đòn để kéo phần trên cột sống về đường giữa, nên thiết kế nẹp được kéo dài lên vùng ngực–thắt lưng thay vì chỉ ôm vùng thắt lưng [16].
3.4. Áp suất: vì sao đệm phải đủ rộng?
Da và mô mềm cảm nhận và bị tổn thương theo áp suất, tức lực chia cho diện tích: P = F / A. Cũng với lực 40 N:
- Trên đệm 20 cm²: P = 40 / 0,002 = 20.000 Pa = 20 kPa.
- Trên đệm 5 cm²: P = 40 / 0,0005 = 80.000 Pa = 80 kPa, gấp 4 lần.
Hình 7. Cùng một lực 40 N, đệm hẹp 5 cm² gây áp suất lên da gấp 4 lần đệm rộng 20 cm². Hình vẽ minh họa của bài viết.
Để so sánh, một nghiên cứu trên 5 bệnh nhân cong vẹo đo được áp lực tại đệm nắn từ 6,0 đến 24,4 kPa, và phân bố áp lực cho thấy hệ 3 điểm lực đã được hình thành để giảm độ cong [10].
Nguyên tắc thiết kế: muốn tăng lực nắn mà không gây loét thì phải tăng diện tích tiếp xúc và ôm khít theo đường cong cơ thể, không làm đệm nhỏ ép mạnh. Đây cũng là lý do bó bột và nắn bằng tay trực tiếp trên người bệnh giúp vỏ nẹp ôm khít bề mặt da.
3.5. Từ 3 điểm lực hai chiều lên nắn ba chiều
Cong vẹo cột sống không phải đường cong phẳng mà là biến dạng ba chiều: cong sang bên, xoay đốt sống, và rối loạn đường cong sinh lý trước–sau. Vì vậy các nẹp hiện đại kết hợp nhiều hệ 3 điểm lực:
- Nẹp Chêneau có nguyên lý nắn là sự kết hợp của cân bằng mặt phẳng đứng dọc, xoay ngược theo từng vùng, giữ đường cong sinh lý và hệ uốn 3 điểm lực [11].
- Ở nẹp kiểu Chêneau, việc nắn được thực hiện bằng nhiều hệ 3 điểm lực tác động theo ba chiều với mục tiêu nắn quá mức (hypercorrection), kèm kéo giãn, giảm tải và xoay ngược đốt sống [12].
- Đi kèm mỗi vùng lực đẩy luôn là một vùng giải phóng (khoảng trống) ở phía đối diện, để thân người và lồng ngực có chỗ dịch chuyển vào khi bị đẩy. Không có khoảng trống thì lực đẩy chỉ ép mô mềm chứ không di chuyển được cột sống.
Hình 8. Lực đẩy xoay ngược của nẹp nhìn trên mặt cắt ngang. A: vùng thắt lưng; B: vùng ngực. Mũi tên liền là lực đẩy của nẹp, mũi tên nét đứt là hướng xoay ngược của đốt sống. Nguồn: Negrini và cs., Scoliosis 2011;6:8, Hình 15 [13]; giấy phép Creative Commons CC BY 2.0.
3.6. Nối Phần 2 với Phần 3: vì sao 3 điểm lực nắn được xương?
- Hệ 3 điểm lực tạo mômen uốn ngược chiều đường cong (Phần 3).
- Mômen này đảo ngược sự lệch tải: bên lõm cũ được giải nén, bên lồi cũ bị nén lại (Phần 2).
- Theo định luật Hueter–Volkmann, sụn tăng trưởng bên được giải nén lớn nhanh hơn, bên bị nén lớn chậm lại.
- Đốt sống hình chêm dần cân lại, tức vòng xoắn bệnh lý chạy ngược chiều.
- Nắn quá mức (vượt qua đường giữa) giúp tải đảo chiều rõ rệt và đủ lâu để tạo ra thay đổi về tăng trưởng.
TÓM TẮT
| Chủ đề | Nguyên lý vật lý cốt lõi | Ứng dụng |
| Dáng đi | Định luật III Newton (phản lực mặt đất), mômen quanh khớp | Thì đứng 60%, thì lăng 40%; phản lực 1–1,5 lần trọng lượng khi đi, nội lực ở xương lớn hơn nhiều lần |
| Cột sống | Thủy lực đĩa đệm; mômen = lực × khoảng cách; định luật Hueter–Volkmann | Cúi gập làm áp lực đĩa đệm tăng gấp đôi; tải lệch gây vòng xoắn bệnh lý cong vẹo |
| 3 điểm lực | Cân bằng tĩnh học; mômen uốn M = F·L/4; áp suất P = F/A | Nẹp đủ dài, đệm đủ rộng, có vùng giải phóng; đảo tải để nắn hình ở trẻ đang lớn |
TÀI LIỆU THAM KHẢO
- American Academy of Physical Medicine and Rehabilitation (AAPM&R). Biomechanics of Normal Gait. PM&R KnowledgeNow. https://now.aapmr.org/biomechanics-normal-gait/
- Thompson D. Conventions for naming parts of the gait cycle (theo Rancho Los Amigos và Perry J. Gait Analysis: Normal and Pathological Function. SLACK, 1992). University of Oklahoma Health Sciences Center. https://ouhsc.edu/bserdac/dthompso/web/gait/terms.htm
- Nilsson J, Thorstensson A. Ground reaction forces at different speeds of human walking and running. Acta Physiologica Scandinavica. 1989;136(2):217–227. doi:10.1111/j.1748-1716.1989.tb08655.x. PMID: 2782094.
- Matijevich ES, Branscombe LM, Scott LR, Zelik KE. Ground reaction force metrics are not strongly correlated with tibial bone load when running across speeds and slopes. PLoS ONE. 2019;14(1):e0210000. PMCID: PMC6336327.
- Wilke HJ, Neef P, Caimi M, Hoogland T, Claes LE. New in vivo measurements of pressures in the intervertebral disc in daily life. Spine. 1999;24(8):755–762. PMID: 10222525.
- Rohlmann A, Claes LE, Bergmann G, Graichen F, Neef P, Wilke HJ. Comparison of intradiscal pressures and spinal fixator loads for different body positions and exercises. Ergonomics. 2001;44(8).
- Stokes IAF. Mechanical modulation of spinal growth and progression of adolescent scoliosis. PMCID: PMC3086537.
- Stokes IAF. Analysis and simulation of progressive adolescent scoliosis by biomechanical growth modulation. European Spine Journal. 2007;16(10):1621–1628. doi:10.1007/s00586-007-0442-7. PMCID: PMC2078290.
- Could novel spinal braces with flexibility, robotic components, and individualized design generate sufficient biomechanical treatment efficacy in patients with scoliosis? Bioengineering. 2025;12(10):1083. doi:10.3390/bioengineering12101083. PMCID: PMC12561335.
- Design and fabrication of anisotropic textile brace for exerting corrective forces on spinal curvature. Journal of Industrial Textiles. 2021;51(1_suppl). (Chỉ mục Scopus.)
- Corrective orthoses for scoliosis: a systematic review (tổng hợp từ Bioengineering, 2021;8(1):2). Encyclopedia MDPI. https://encyclopedia.pub/entry/history/show/16260
- Biomechanics of brace action used for conservative treatment in spinal deformity. Trong: Human Musculoskeletal Biomechanics. IntechOpen. https://core.ac.uk/download/322399803.pdf
- Negrini S, và cs. Brace technology thematic series: the Sforzesco and Sibilla braces, and the SPoRT (Symmetric, Patient oriented, Rigid, Three-dimensional, active) concept. Scoliosis. 2011;6:8. http://www.scoliosisjournal.com/content/6/1/8
- Izzo R, Guarnieri G, Guglielmi G, Muto M. Biomechanics of the spine. Part I: Spinal stability. European Journal of Radiology. 2013;82(1):118–126. doi:10.1016/j.ejrad.2012.07.024
- Hou Z, Wang W, Su S, Chen Y, Chen L, Lu Y, Zhou H. Bibliometric and visualization analysis of biomechanical research on lumbar intervertebral disc. Journal of Pain Research. 2023;16:3441–3462. doi:10.2147/JPR.S428991
- Wynne JH. The Boston Brace and TriaC systems. Disability and Rehabilitation: Assistive Technology. 2008 (iFirst article). doi:10.1080/17483100801903988

Your comment